
RS7 съчетава лазерно сканиране, SLAM обработка и високоточна инерциална навигация в един ръчен уред. Помещенията се заснемат в движение, без статив, а облакът се вижда още на обекта.
при двойно отражение
хоризонтално × вертикално
батерията е в дръжката
Видео демонстрация
RS7 в реална работна среда — от заснемането на обекта до готовия резултат.
Високоточният инерциален модул — нестабилност на нулевото отместване на жироскопа 0,5°/час — проследява движението в среди с повтаряща се геометрия: дълги коридори и многоетажни стълбища, където SLAM сам по себе си се затруднява.
Заснемането на закрито не изисква GNSS сигнал; инерциалните измервания и SLAM се обработват съвместно.
→ Инерциалните измервания подпомагат проследяването между етажите.
LiDAR скенер от ново поколение: 576 000 точки/сек при единично отражение и до 1,15 млн. при двойно отражение.
→ Повече пространствени данни при всеки обход.
360° × 189° обхваща тавани и тесни пространства без ръчно регулиране на ъгъла. Покритието зависи и от избрания маршрут.
→ Таванът се заснема без вдигане на скенера.
Две 48 MP камери използват обединяване на пиксели за получаване на 12 MP изображения при слаба осветеност. Изображенията служат за оцветяване на облака и създаване на фотореалистични визуализации.
→ Клиентът разпознава помещението, не само геометрията.
Отворен хардуерен интерфейс и поддръжка на SDK — RS7 се разширява според проекта.
Интеграцията с CHCNAV CoCloud прехвърля полевите данни с едно кликване. След качване данните могат да се обработят автоматично в CoCloud — облаци от точки, полигонални модели (mesh) и 3D Gaussian Splatting резултати.
→ Качването и обработката зависят от интернет връзката.
RS7 работи самостоятелно. Батерията е в дръжката — 150 минути по данни на CHCNAV, измерени в лабораторни условия при 25 °C. Данните се записват във вградените 512 GB. Управлението и прегледът на данните се извършват през SmartGo NEO на Android устройство.
RS7 заснема сгради, коридори и подземни нива без необходимост от GNSS сигнал, като съчетава SLAM и инерциални измервания.
Етаж по етаж, стая по стая, без преместване на статив.
→ По-кратко време за заснемане на обекта.
Дълги и еднообразни пространства — заснемат се в един преход, с проверка на покритието в реално време.
→ Повече пространствени данни при всеки обход.
Подземни нива, тунели и технически етажи.
→ Данни от места без сателитен сигнал.
На обекта SmartGo NEO управлява скенера и показва облака в реално време, за да проверите покритието още преди да напуснете обекта. Данните се изпращат към CHCNAV CoCloud с едно кликване. В офиса CoPre обработва траекторията и генерира облака, а CoProcess извлича планове, разрези и обеми.
След обработка получавате оцветен облак от точки като основа за планове, разрези, измервания и BIM моделиране. Полигоналните модели и 3D Gaussian Splatting визуализациите допълват геометричните данни с разбираемо представяне на заснетия обект.
Това е разликата спрямо рулетката и тоталната станция: не измервате избрани точки, а създавате пространствен запис, от който извличате необходимите размери и детайли.
→ Заснетите данни остават достъпни за последващи измервания и анализ.
LAS и LAZ с цвят от камерите, през CoPre или CoCloud.
OBJ и OSGB през CoPre или CoCloud — за визуализация и проверки.
Фотореалистична сцена чрез HPGS 2.0 — за представяне. Служи за визуализация, а не като измервателен заместител на облака.
DWG/DXF през CoProcess — съществуващо състояние, готово за проектиране.
Кубатура и площи от облака чрез CoProcess, за количествени сметки.
Облакът от точки служи като основа за BIM моделиране в Revit или ArchiCAD; моделът се създава допълнително.
Типовият комплект тръгва готов за работа: скенерът с батериите-дръжки, поставката за телефон и лицензите за SmartGo NEO и CoPre. Модулите, сроковете на лицензите и условията на RTK абонамента се посочват в офертата.
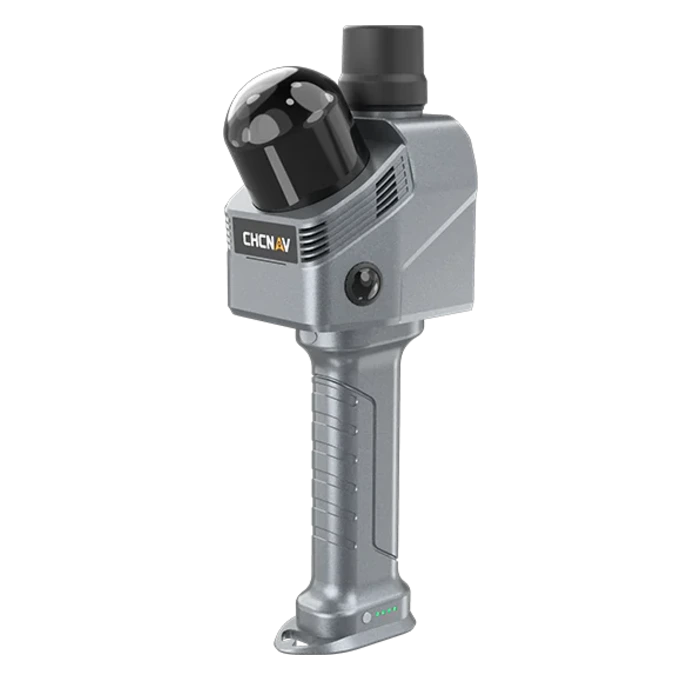
5 компонента в типовата конфигурация
По избор
Конфигурацията, модулите, сроковете на лицензите и условията на RTK абонамента се посочват в офертата.
Основните параметри на RS7, групирани по подсистеми. Отворете категорията, която Ви интересува.
Съществуващо състояние на сгради — планове, разрези и фасади от един преход.
Размери и геометрия на помещенията като основа за проектиране.
Документиране на паметници и исторически сгради в три измерения.
Бързо 3D документиране на обект или местопроизшествие.
Инсталации и технически етажи.
Паркинги, колектори и технически нива.
Кадри от работата с RS7.
Официалните видеа на CHCNAV за RS7 — подготовката, заснемането, обработката в CoPre и CoCloud и 3DGS моделите. Изберете видео от списъка.
Спецификациите на RS7, режимите на работа и конфигурациите за софтуерна обработка.
Сгради и интериорни пространства — помещения, коридори, стълбища и подземни нива; заснема и фасади.
Да. Високоточният инерциален модул (нестабилност на нулевото отместване на жироскопа под 0,5°/час) подпомага проследяването в дълги коридори и многоетажни стълбища, където SLAM сам по себе си се затруднява.
Уредът има вграден GNSS приемник (GPS L1/L2/L5, GLONASS L1/L2, BeiDou B1/B2/B3, Galileo E1/E5a/E5b); за сканиране на закрито GNSS сигнал не е необходим. Геореферирането в БГС 2005 се планира според наличната пространствена опора, софтуерните настройки и необходимата точност, а резултатът се проверява по контролни точки.
Данните се обработват в CoPre — траектория, георефериране, генериране и оцветяване на облака — или в CoCloud след качване. CoProcess извлича планове, разрези и обеми. В типовия комплект на ГЕОЗОНА са SmartGo NEO и CoPre; CoProcess е отделен, по модули. Сроковете се посочват в офертата.

Добавя GNSS RTK и обхват до 300 m — за обекти, които се георeферират направо на терена и се заснемат в общ облак отвън и отвътре. RS7 е по-лек, с по-широко зрително поле и високоточен инерциален модул — за сгради, интериори и фасади.
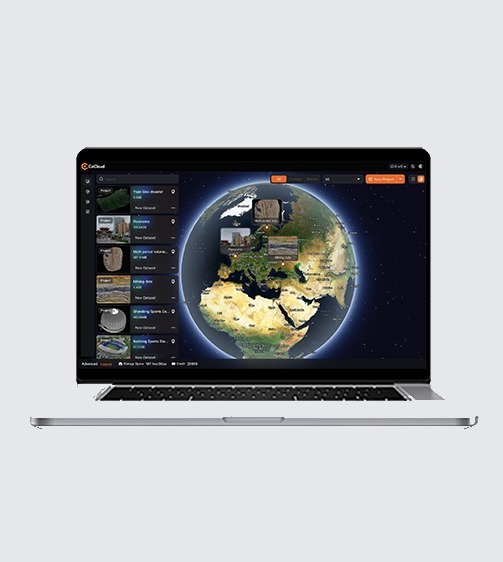
PointCab Origins и Nubigon — от облака от точки до готовия чертеж.
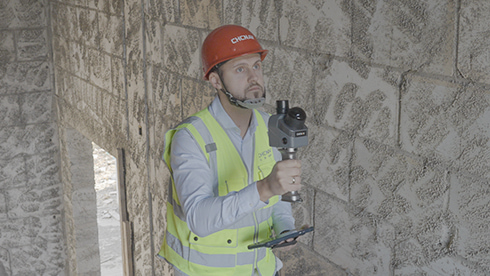
Заснемаме Ваш обект заедно — виждате резултата, преди да инвестирате.
Разкажете ни за задачата си и нашият екип ще Ви предложи подходящото професионално решение.
↑ ↓ навигация Enter отваряне ESC затваряне